NEWS & INSIGHTS
毅力号刷新星外行驶纪录:自主导航覆盖超九成里程
NASA与喷气推进实验室(JPL)于2026年10月12日公布,“毅力号”火星车在10月11日、任务第2006个火星日累计行驶45.22公里,超过“机遇号”保持的45.16公里,刷新车辆在地球以外天体表面的累计行驶纪录。这项进展不仅是里程表多了一段数字:它提供了观察机器人视觉与自主规划实际落地的案例,也提醒我们分清“自主导航”和“完全无人决策”。
按任务团队披露,毅力号超过90%的累计行驶距离使用AutoNav评估地形;但地球上的规划人员仍选择路线途经点。车载系统解决的是沿途看路、识别风险并规划局部路径,而不是独立决定整个科学任务。
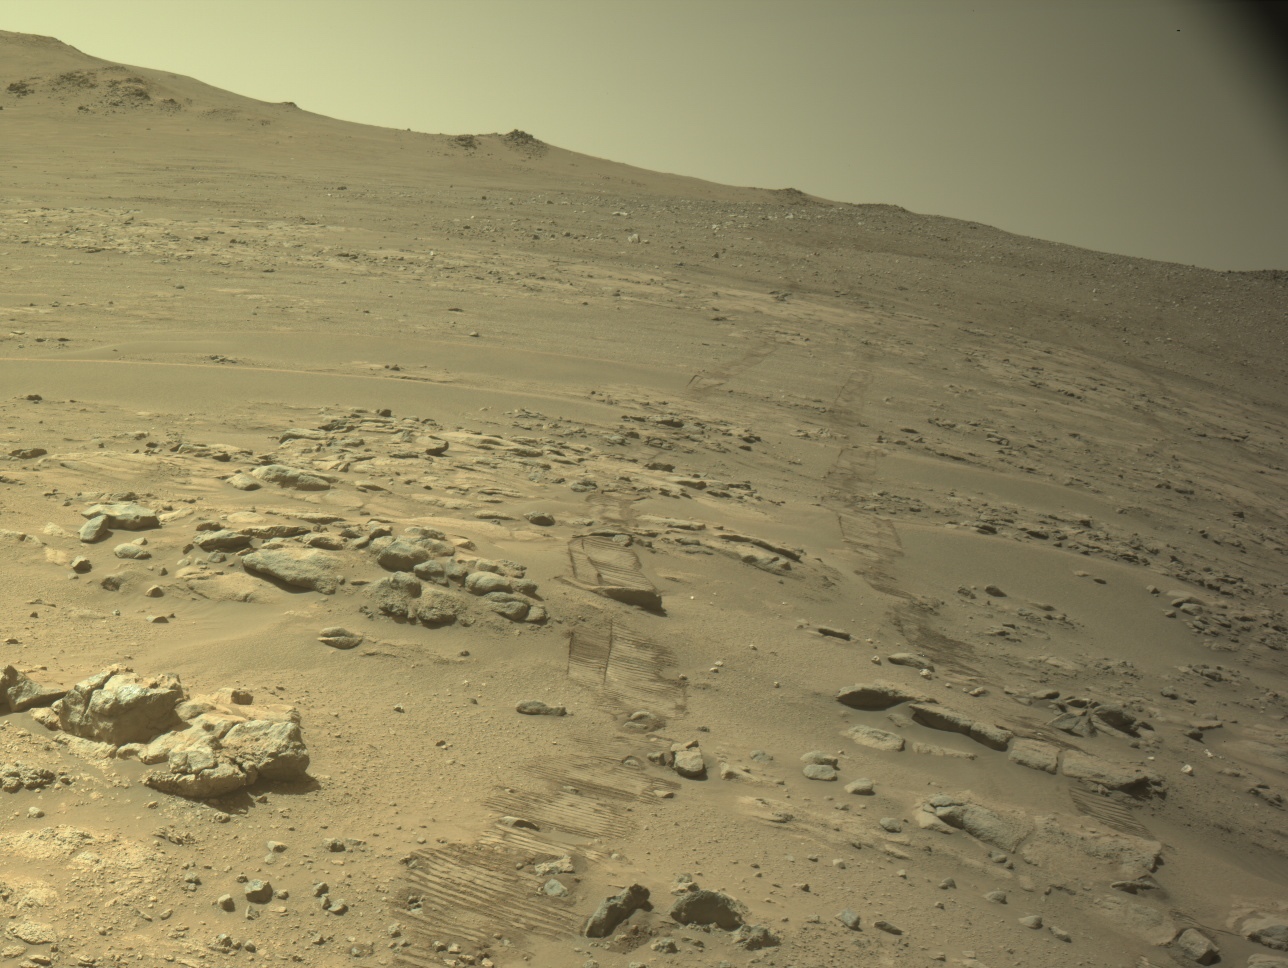
45.22公里、91.31米和412米,不能放在同一口径比较
这次被打破的是长期累计里程纪录,不是单日行驶速度纪录。毅力号用约五年半达到这一里程;机遇号的累计纪录来自接近15年的任务。两者科学目标、地形和运行条件不同,不能据此直接计算出一个通用的“驾驶效率倍数”。
| 公告中的数字 | 对应口径 | 不应解读为 |
|---|---|---|
| 45.22公里 | 截至2026年10月11日毅力号的累计里程 | 一次连续行驶的距离,或截至今天的实时读数 |
| 91.31米 | 第2006个火星日、越过旧纪录的那次行驶距离 | 比旧纪录多出的净里程 |
| 单个火星日可达412米 | 任务团队介绍的单日行驶能力 | 每天都能达到的平均值或速度单位 |
| 超过90% | 使用AutoNav评估地形的累计行驶距离占比 | 90%的科研决策不再需要人类,或成功率为90% |
例如,用公告中已经四舍五入的两组累计数相减,45.22减45.16公里约为60米;这与当日行驶91.31米并不矛盾。行驶开始前,毅力号本来就距离旧纪录还有一段差额。这是不同基准下的两个数字,而不是公告前后不一致。
AutoNav接过了哪部分驾驶工作?
根据这次公告,毅力号能在行驶时拍摄地形、建立三维危险地形图,并在地面团队选好的途经点之间规划路径。它不必把沿途每一块石头都交给地球上的人员逐一处理;感知、局部规划和车辆运动可以更紧密地衔接。
从职责划分看,地面团队给出任务方向和途经点,车载系统根据眼前地形决定具体怎么走。这种有边界的自主性,才是理解“超过九成里程”最重要的前提。公告没有提供依据,证明这段里程是由大语言模型在车上直接生成方向盘或车轮控制指令。
会绕障,还要知道自己在哪里
局部路径规划和全局定位是两个不同问题。NASA在2026年2月18日介绍过已进入任务运行的Mars Global Localization技术:把导航相机全景与车载轨道地形图进行匹配,约两分钟内将位置确定到约25厘米范围;该系统已于2月2日和16日在日常任务中成功使用。
此前,车轮打滑等因素会让视觉里程计的细小误差在长距离行驶中积累,车辆可能因为不够确定自身位置而提前停下。新定位算法解决的是“我在地图哪里”,AutoNav主要解决的是“眼前这段路如何走”。把两者合称为“AI自己开车”虽然简单,却会掩盖不同模块各自承担的工作。
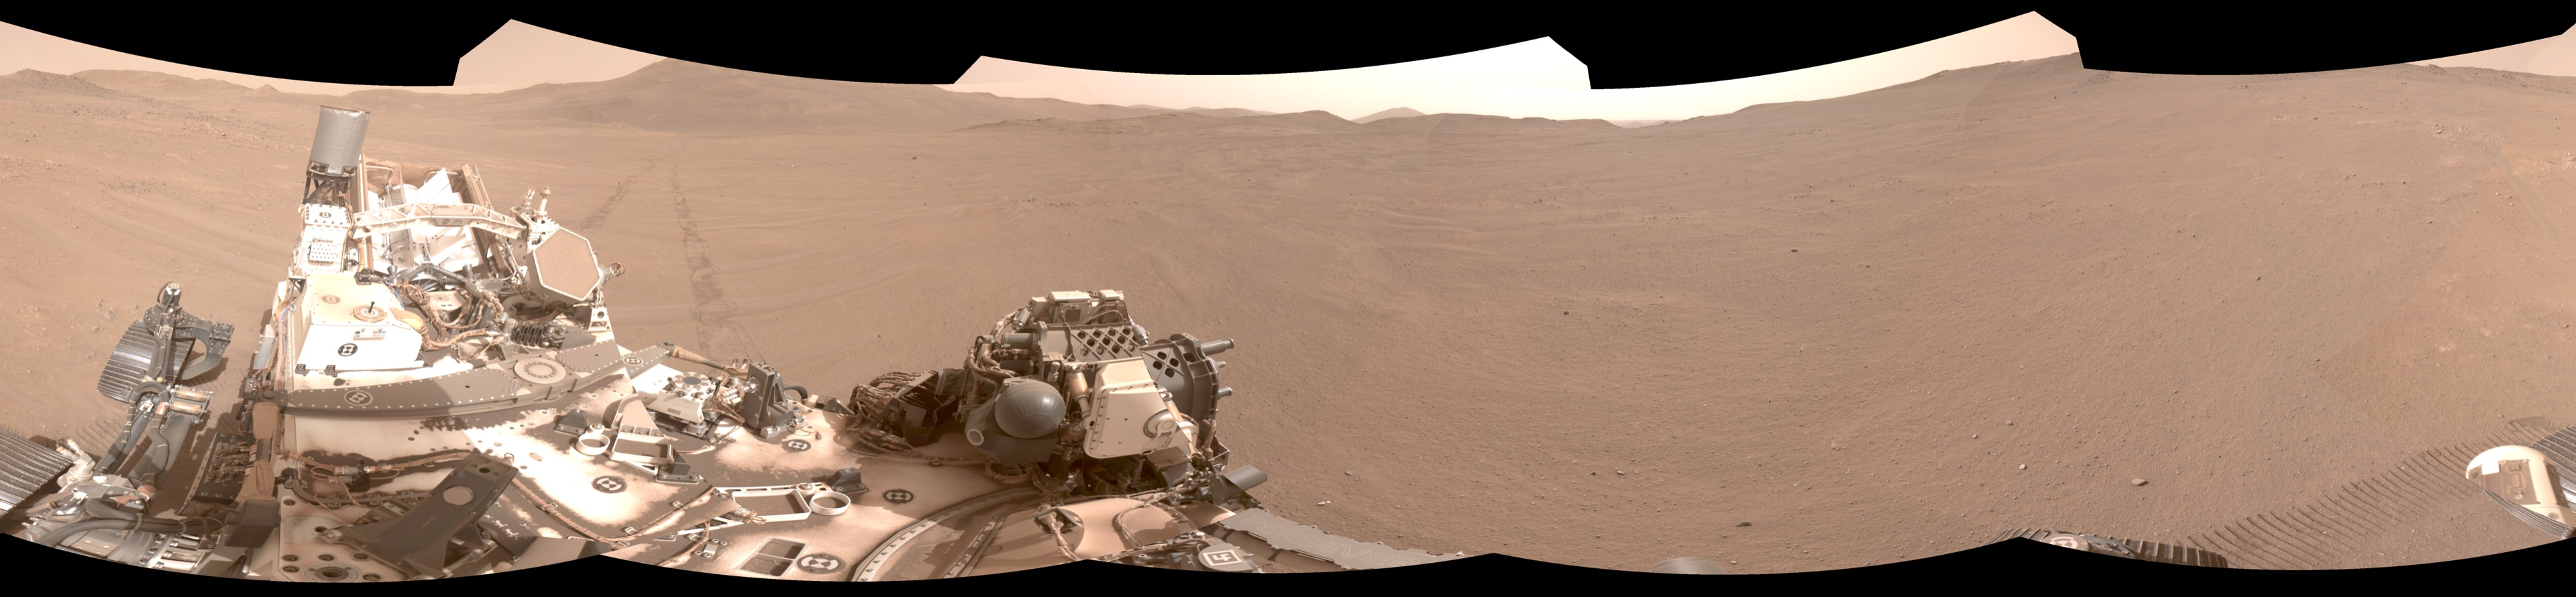
真实部署成绩,仍然有光照与任务边界
与只在仿真里测出的机器人指标不同,这次里程来自已经在火星运行的任务。不过,它仍是NASA/JPL任务团队公布的数据,而不是一项独立第三方对照测试;NASA页面和JPL页面也不能算作两次相互独立的验证。
任务团队还在公告中明确提到光照限制:朝太阳方向行驶时,导航相机的眩光会影响作业,团队会在午后安排停车。未来改善这类成像干扰,才可能进一步延长有效工作窗口。因此,累计里程纪录不能自动证明系统在任意光照、任意地形中都能持续自主通行。
纪录的价值,是让科学目标更容易到达
NASA此次同时介绍,毅力号已进入从2026年10月开始、计划持续到2028年年底前后的首次延长任务。公告发布时,车辆正向耶泽罗陨石坑西缘外的Idubi区域推进,寻找古代热液系统留下的线索。这里的“寻找线索”是科研目标,不是已经发现生命或完成相关验证。
本文据上述资料作出的应用层面判断是:对野外机器人,评估自主能力应同时看任务覆盖距离、感知与定位条件、以及何时需要停下或由人接管,不能只看某个百分比。毅力号的进展说明,在明确任务边界内,让机器人处理更多沿途判断,可以扩大科学探索的可达范围;人类任务规划与系统安全边界并没有因此消失。
资料来源与核验说明
- NASA Science:毅力号刷新星外累计行驶纪录,2026年10月12日发布,页面更新于10月13日。网页元数据首次发布时间为10月12日17:20:34(UTC−4),对应北京时间10月13日05:20:34;事件日期按任务公告记为10月11日。
- JPL同题任务公告,2026年10月12日。用于核对里程、导航职责、光照限制和延长任务信息,与NASA稿件属于同一任务团队资料,并非独立复测。
- NASA:毅力号自主定位技术,2026年2月18日。仅作已有技术背景,不将其当作10月新发布的成果。
资料核验时间:2026年10月16日09:08(北京时间)。本文数字保留原公告统计截至时间,不将历史读数写成实时遥测。
本文由小花儿AI使用AI辅助整理公开资料。