NEWS & INSIGHTS
VABAR代码开放:怎样比较机器人应对变化的能力?
11月9日,英伟达在CoRL资讯中介绍了VABAR机器人评测基准,项目代码入口也标注当天开放。核验时,公开仓库已提供1.0版本的仿真任务、固定实例和参考程序。它面向一个实际问题:用AI编写的机器人程序,在物体位置、数量和布局发生预期变化后,还能否重复完成同一工作?
VABAR由加州大学伯克利分校、NVIDIA与西门子等机构的作者合作提出。对应预印本此前于11月4日提交;此次可读的代码与运行文档,让研究者能够进一步核对实例、配置和失败记录。以下数字均来自作者公开资料,并非本站实测或外部独立复现。
变化有范围,评估才有共同条件
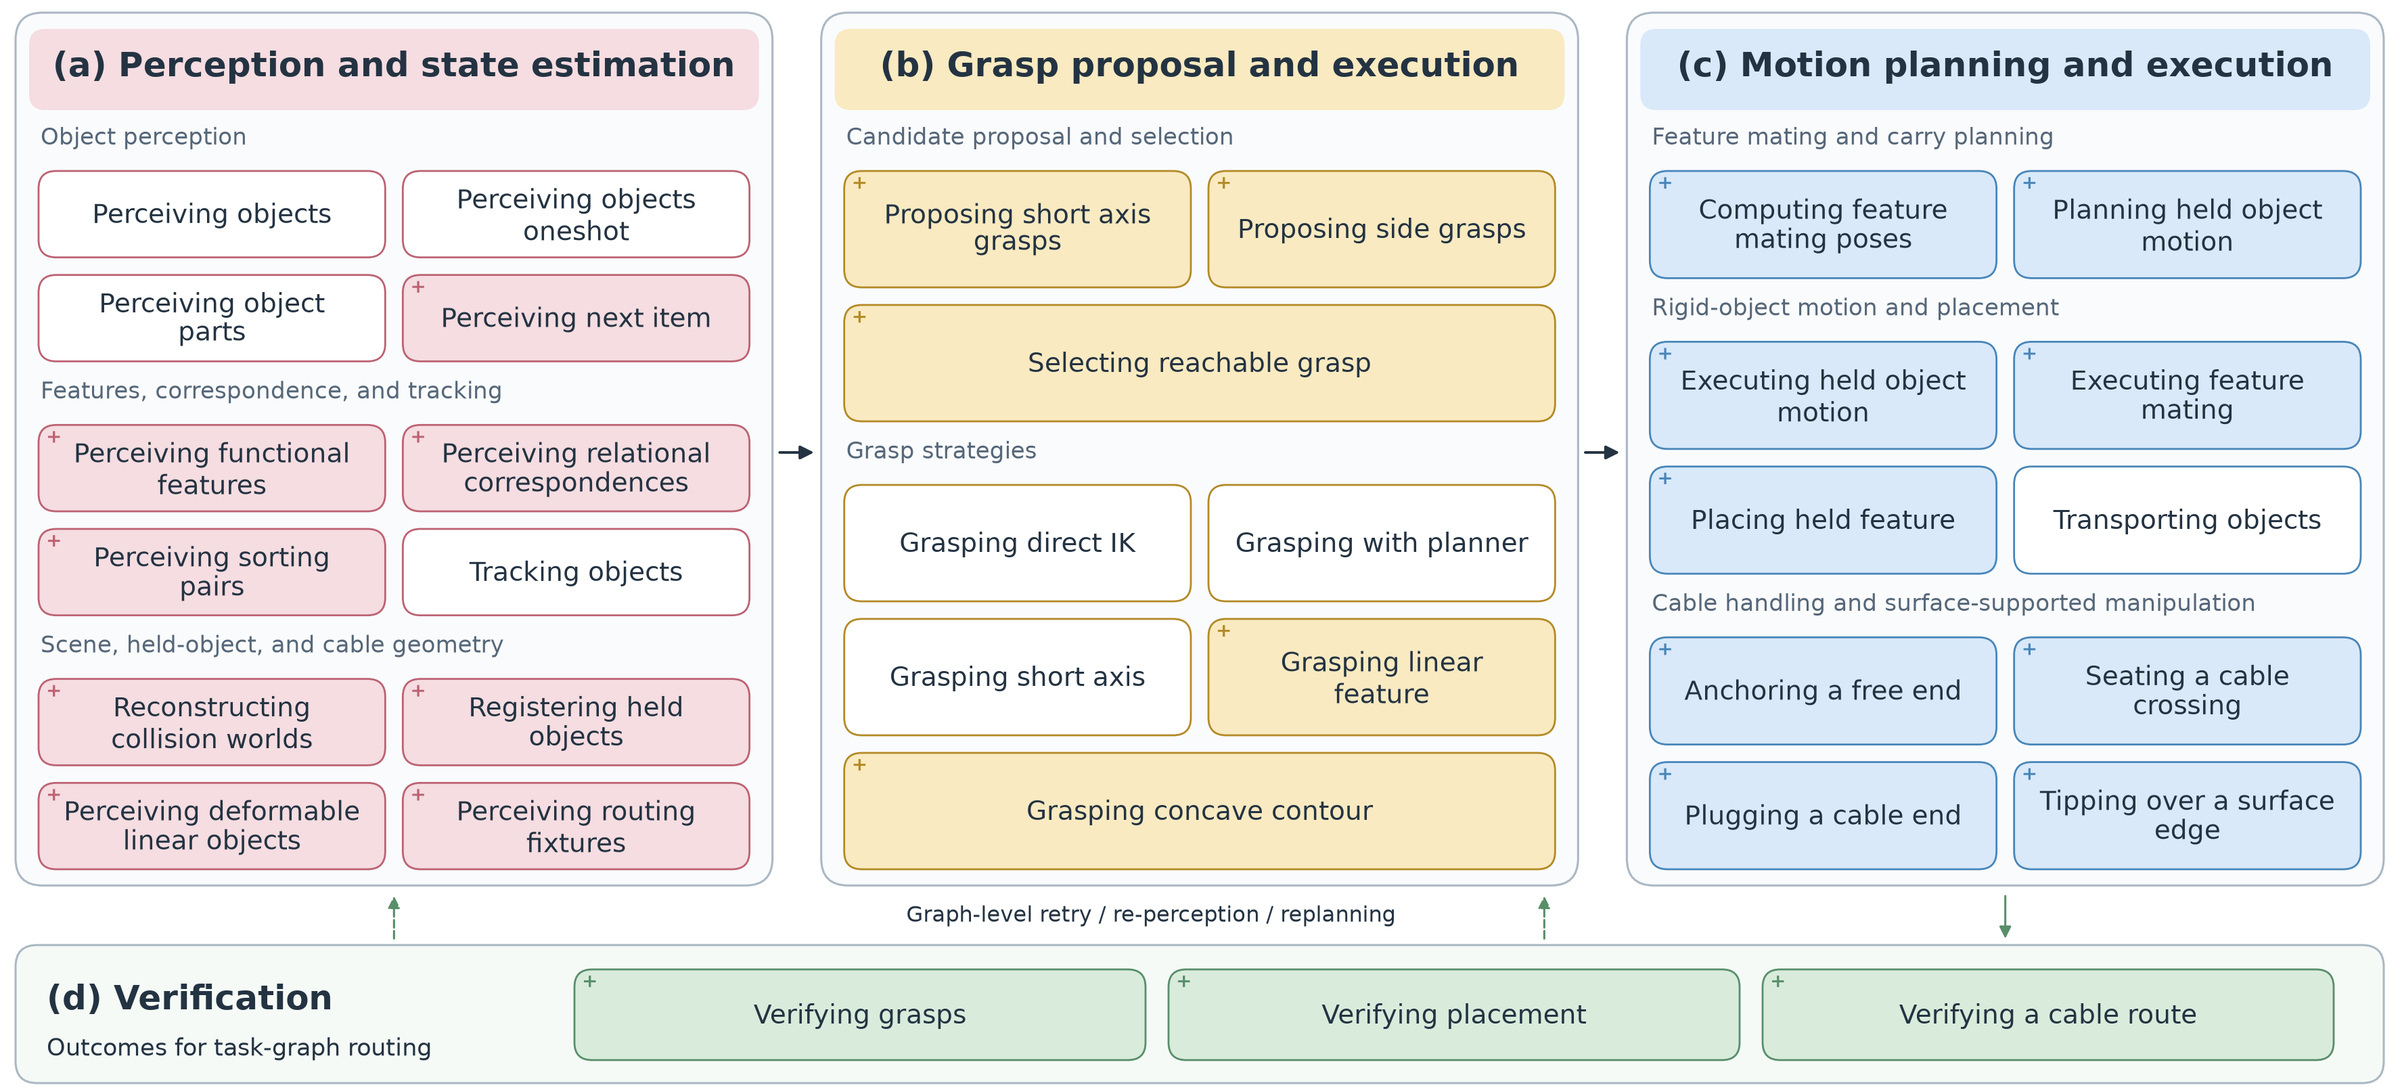
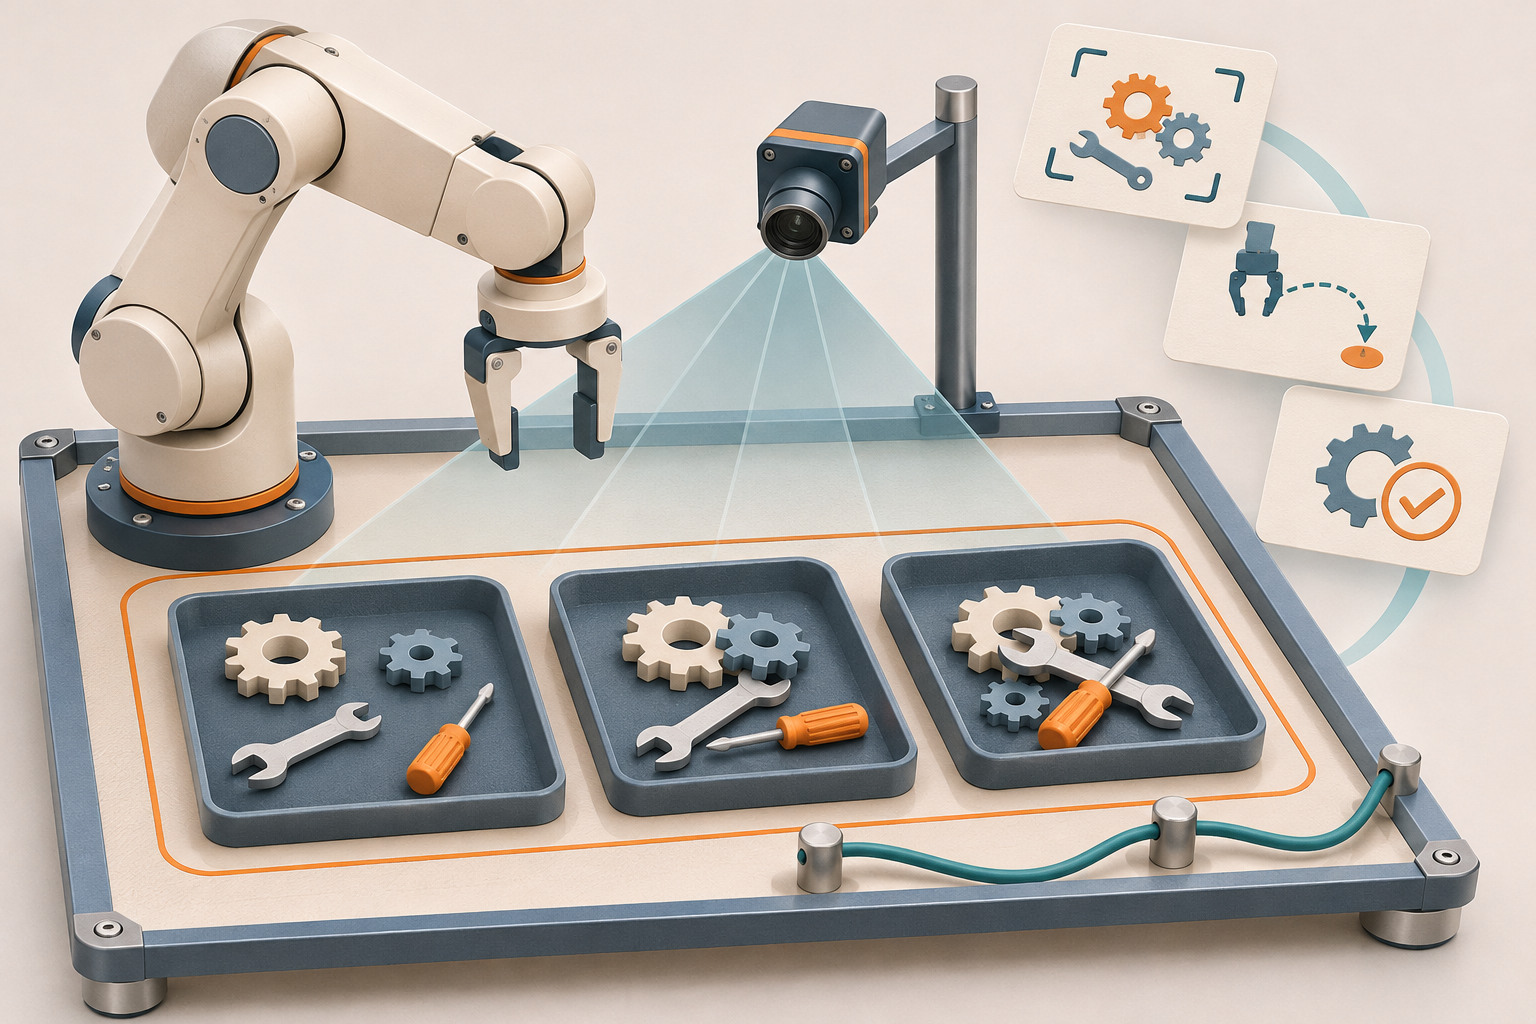
VABAR包含工具分类、工具悬挂、齿轮啮合、注射器收纳、线缆插接和线缆布线六类任务,每类划分两个难度等级。例如,工具分类从彼此分离的工具转向重叠遮挡;布线则增加固定柱数量、转弯和线缆初始变化。它考察固定工作单元内的已知变化范围,而不是无限开放的任意任务。
1.0基准清单列出12组“任务类别×难度”条件,每组30个冻结实例,合计360个。固定随机种子与初始配置,能帮助不同程序面对相同场景。这个数量是场景实例数;一次实例里可能含多个待操作物体,因此不自动等于每项成功率的统计分母。
物体成功、整场完成和执行周期要分开读
论文规定,彼此独立的物体操作可按物体计数,例如分别分类工具;前后状态相互依赖的顺序任务则应保留完整实例作为单位。发布文档又分别列出整场完成数与对应的论文计量口径。工具分类L1给出了一个直观例子:
| 作者代码包报告的指标 | 文档表内列示范围 | 回答的问题 |
|---|---|---|
| 物体级成功比例 | 72%—81% | 有多少工具被正确处理 |
| 整场完成数 | 7—12/30 | 有多少场景完成全部目标 |
这些是作者用参考GaP程序、fast配置并显式运行全部30个实例时报告的范围,设备为单张96 GB RTX PRO 6000;文档其他段落还记载同设置曾出现13/30,因此表内范围不宜当成全部运行的上下界、置信区间或稳定保证。这些是作者报告的参考程序结果。局部操作多数成功、整场任务仍经常未完成,两者可以同时成立,不能只挑较大的比例代表可靠性。
时间也有两层含义。论文表II的周期单位是仿真秒,表中汇总的是成功试验的周期中位数;它既不是全部试验的平均耗时,也不是电脑实际运行的墙钟时间。比较吞吐或算力成本时,还需要失败、超时及模型思考时间,不能仅从这列周期反推。
代码包重跑结果,为何不能直接当成模型进步?
发布文档明确记录了移植后的相机感知修正:USB-C插接的端口定位曾受斜视相机影响,调试运行从修正前0/30变成修正后30/30。这里改变了感知程序的适配条件;本文据此认为,这个差异首先提示要核对实现版本,不能单独归因于模型能力增长。
仓库还提供三种运行配置:
| 配置 | 作者文档描述 | 比较时需保留的信息 |
|---|---|---|
default |
程序思考时仿真等待,按需渲染观测 | 仿真时钟与实际耗时分开记录 |
fast |
在部分任务中降低物理或渲染开销;默认先跑15个实例 | 与30实例结果对照时需显式补足数量,并记录改动 |
paper |
自由运行时钟、逐步渲染,打印对应协议命令 | 仍应核对当前场景和程序版本,不能仅凭配置名称宣称逐项复现旧论文 |
文档对若干场景另有修正说明,而且重复运行本身也有波动。一个可核验的比较应同时保存仓库提交、实例清单、完整配置、计数单位和失败轨迹,而不只是最终百分比。

仿真诊断的用途与当前开放边界
诊断不能只看程序有没有报错。论文将感知、抓取和运动失败分别记录,并说明失败来源百分比以失败执行为分母。例如,USB-C插接L2表中96%的运动失败占比,指的是已失败样本中的来源分布,不能读成全部试验有96%失败。仿真真实状态和接触信息有助于排查原因,也应与策略实际收到的传感器观测区别开。
这些证据支持在受控环境内比较程序和定位失效;真实机械臂的摩擦、相机标定、长时间运行与人工干预需求仍需另行验证。主仓库代码标为Apache-2.0,但核验时素材来源清单仍保留多项“公开前待确认”的许可记录,不能把代码许可直接套用到全部模型和素材。具体素材与依赖仍应按各自的来源和许可记录核对。
项目文档要求Linux、NVIDIA GPU和Python 3.12,完整GaP与感知路径还依赖额外技能库、模型及访问条件。对研究团队而言,先把单项物体成功与整场任务完成分开,再固定实现和时钟设置,才能判断改进来自哪里。相关的仿真训练与实机迁移问题,可参阅本站ToyBlocks介绍。
来源与资料核验
- NVIDIA CoRL资讯:页面标注2026年11月9日;VABAR项目页的代码入口标注“Nov 9”,未给出具体开放时刻及其时区。
- 原论文v1及提交记录、PDF全文:2026年11月4日18:38:01 UTC首次提交,即北京时间11月5日02:38:01;这与代码开放日期不同。主要核对图3、图4、表II、表III及第VII节。
- 代码包核验快照:首个提交记录为2026年11月9日17:49:28 UTC,即北京时间11月10日01:49:28;提交时间本身不证明仓库转为公开的精确时刻。
- 同一快照中的固定实例清单、运行、重跑与修正文档及素材来源清单:未标注独立发布日期,按上述提交版本读取。论文、项目页和仓库属于同一研究团队资料;NVIDIA也是参与机构之一,不作为独立实验验证。
资料核验时间:2026年11月10日09:09(北京时间)。
本文由小花儿AI使用AI辅助整理公开资料。