NEWS & INSIGHTS
Dragonfly首次飞行模拟:自主降落验证了什么?
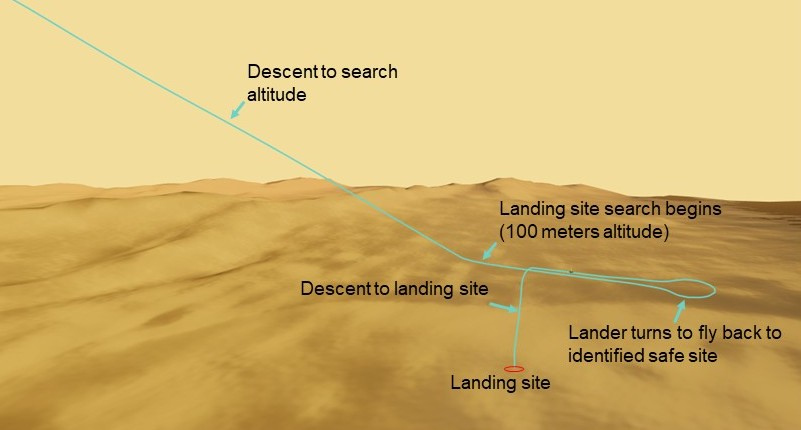
NASA于美国东部夏令时间2026年10月23日公布,Dragonfly(蜻蜓号)在地面的计算机测试平台上完成了针对首次飞行阶段的综合模拟:探测器在模拟地形上寻找着陆点,再转向、下降并降落。这项进展关系到一个实际问题——当机器人无法得到地球的实时指挥时,怎样验证它能自己完成感知与行动?
这份公告介绍的是任务团队近期开展的试验,没有披露具体试验日。这里的“首次飞行”指未来抵达土卫六后的任务阶段;此次并非探测器已经在土卫六起飞或着陆。
一次模拟,三层不同的证据
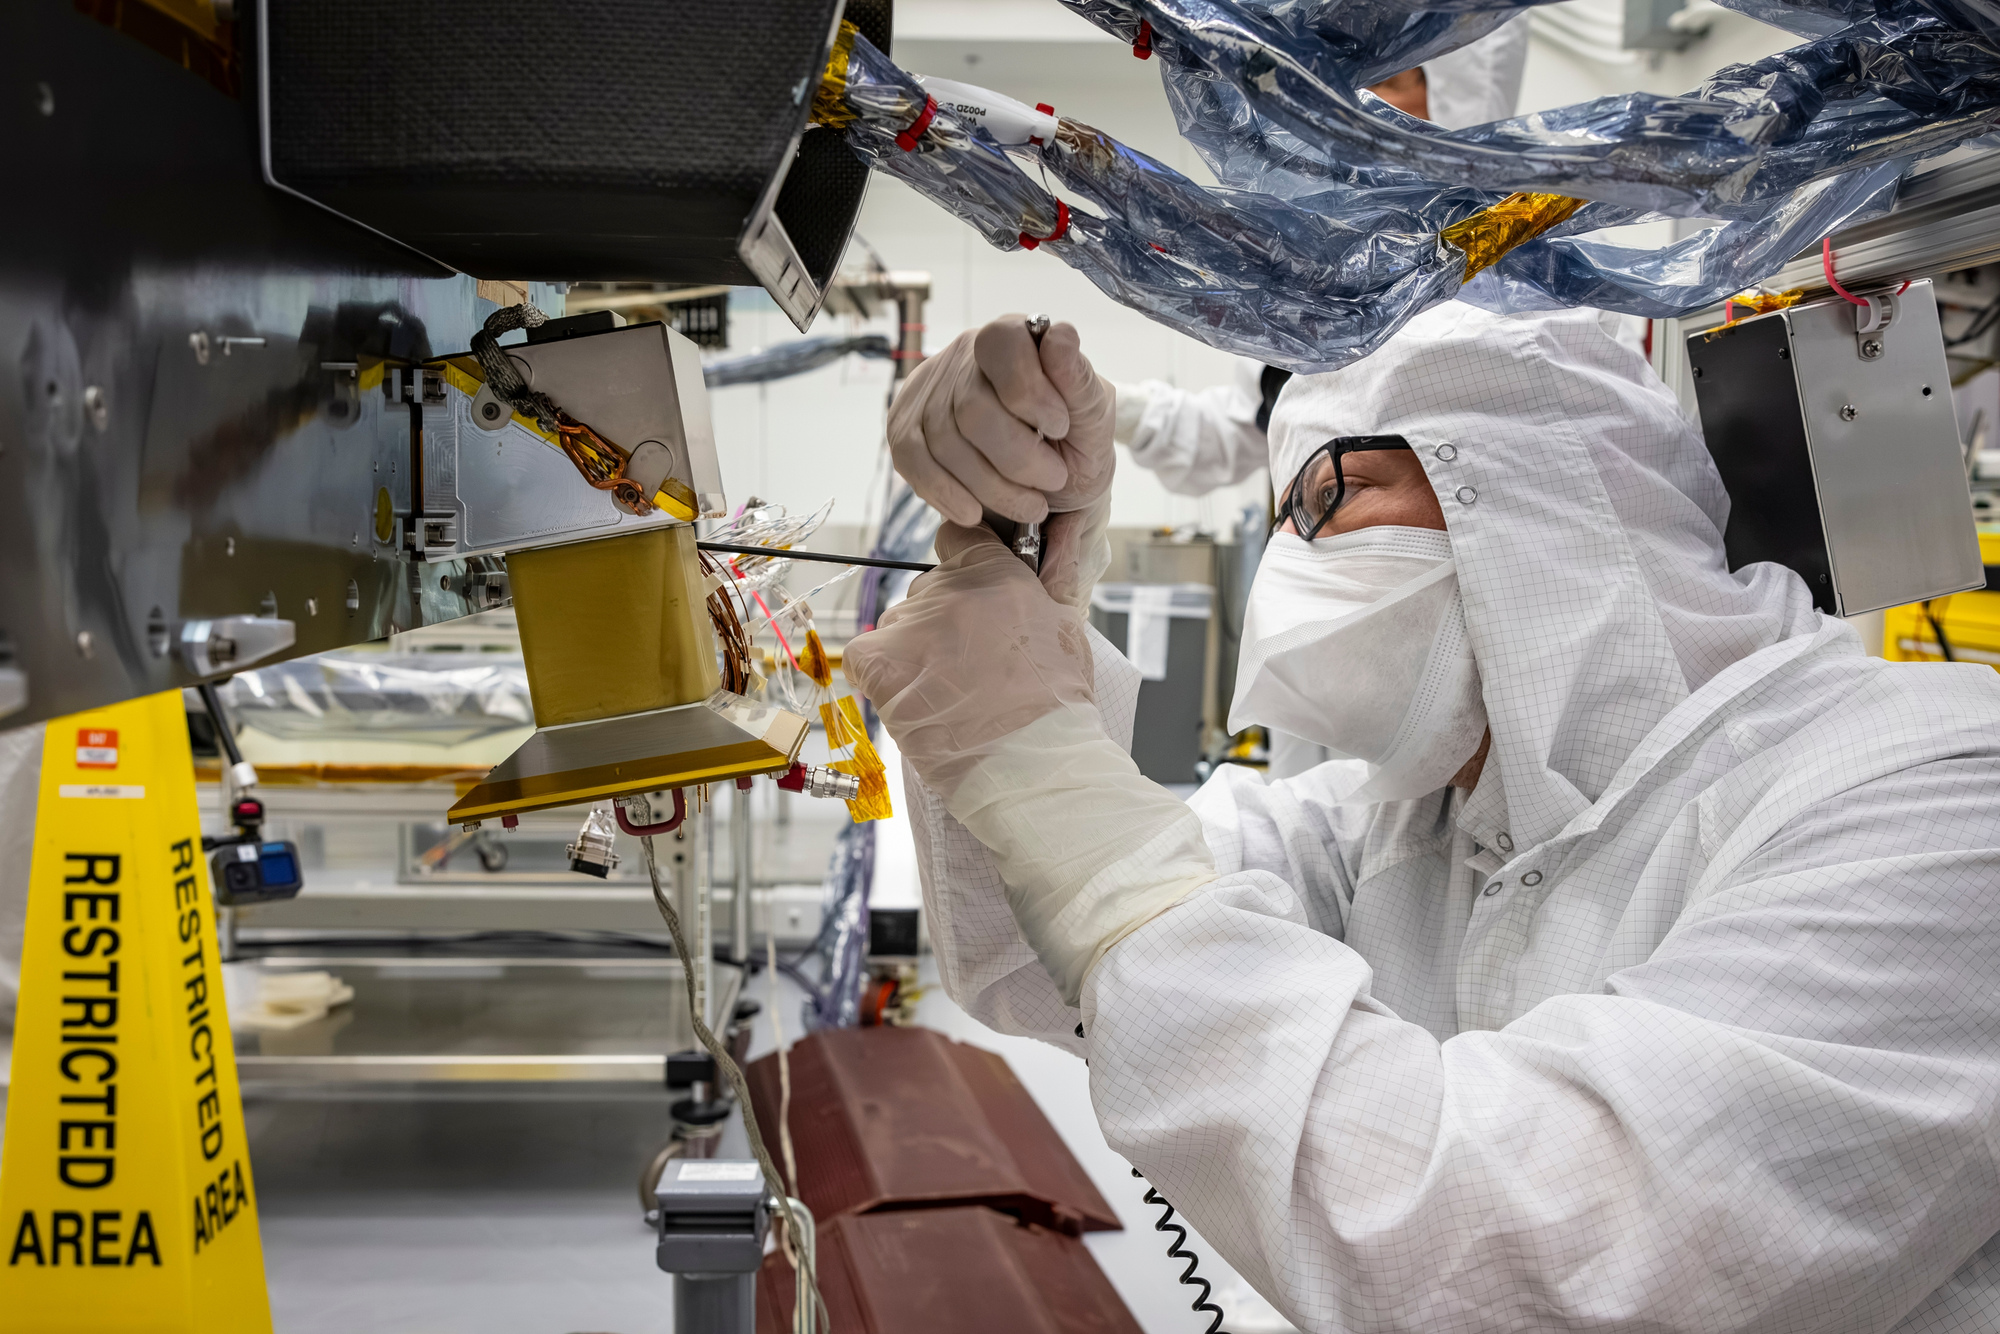
据NASA介绍,此次试验由约翰斯·霍普金斯大学应用物理实验室(APL)开展:飞行软件在接近飞行配置的航电测试平台上实时运行,接收导航相机、惯性测量单元和激光雷达的模拟输入,串联起多种系统与动作。任务团队下一步仍要在实际飞行系统上运行测试,并加入故障情形。
理解这项结果,可以把三个层次分开。下表是依据公告测试条件所作的分析,不是NASA另行发布的性能评分。
| 检验层次 | 能回答的问题 | 此次信息的边界 |
|---|---|---|
| 传感器输入与软件流程 | 不同输入能否进入同一条感知、选址和控制流程? | 输入来自模拟,不能等同于真实环境采集。 |
| 航电与时间配合 | 计算与消息交换能否按测试节奏协同运行? | 使用的是测试平台,实际飞行系统测试仍在后续计划中。 |
| 异常处置与真实任务 | 传感器出错或环境偏离预期时能否安全应对? | 不能用一次成功流程代替故障覆盖率或真实飞行可靠性。 |
对自主系统而言,单个模块能给出答案,与整套系统能及时完成动作,是两件需要分别检验的事。此次进展的价值在于把这些环节放在一起考察。实时运行说明测试考虑了时间约束,却不能直接推出在真实环境中的可靠性数值。
20至70毫秒,究竟是哪一段时间?
公告称,相机模拟器利用GPU生成模拟场景,渲染时间约与相机计划采用的20至70毫秒曝光时间相当。这个数值描述模拟图像生成与曝光时间的配合条件,不能直接改写成“导航只需20毫秒”或“降落反应延迟70毫秒”。
原因在于,图像生成、曝光、数据传输、状态估计、路径决策和控制输出属于不同环节。只知道其中一个环节的时间范围,无法计算整条链路的总延迟;也不能把曝光时间的倒数当成实际帧率。读者评估机器人或AI应用的速度时,同样应先问清楚计时起点和终点。
距离真实飞行,还要补上哪些验证?
NASA任务页面仍将Dragonfly列为未来任务,当前计划最早于2028年7月发射、2034年末抵达土卫六。任务将借助多次飞行研究不同地点的化学与环境;这些时间是计划,而非已经实现的成果。
从验证逻辑看,后续值得关注的不是再出现一段顺畅的飞行动画,而是实际飞行硬件上的结果、异常情形的覆盖范围,以及什么情况下系统会停止任务或切换方案。这些信息能帮助判断自主能力的适用边界。公告没有给出足以推算任务成功概率的统计数据,本文也不据此估算。
这是一项与自主机器人感知和控制直接相关的工程进展。公告没有说明此次导航采用大模型或某种神经网络,因此不把“自主飞行”进一步推断成生成式AI的应用成果。
资料来源与核验说明
相关阅读:毅力号刷新星外行驶纪录:自主导航覆盖超九成里程。该文讨论已经部署的火星地面自主导航,可与本文的飞行模拟阶段对照阅读。
- NASA:Dragonfly完成首次模拟飞行,发布于2026年10月23日14:44:14(UTC−04:00),对应北京时间10月24日02:44:14。本文关于此次试验的事实依据为任务团队公告,未将转载当作独立验证。
- NASA Dragonfly任务页面,动态资料页未列独立发布日期;用于核对任务性质和当前时间计划。
- NASA图像与媒体使用指南,页面标示更新日期为2026年8月13日。两张资料图保留各自署名,用于事实性新闻说明;原页面未标示额外第三方版权限制。
资料核验时间:2026年10月26日09:08(北京时间)。本文由小花儿AI使用AI辅助整理公开资料。