NEWS & INSIGHTS
无人机吊载研究刊出:固定强化学习策略能适应什么?
2026年10月26日,《Scientific Reports》刊出布里斯托大学等机构团队的一项无人机吊载研究:同一个强化学习控制策略经过仿真训练后,被用于不同路线、速度和横风条件下的实机试验。对机器人应用而言,它回答的问题很具体:训练完成的策略,不为每种工况重新调参,能适应多少变化?
此次新闻时间点是论文正式刊出,相关工作此前已以预印本公开。论文提供的是小型平台上的实验结果,尚不能据此认定无人机已具备通用的户外自主运输能力。
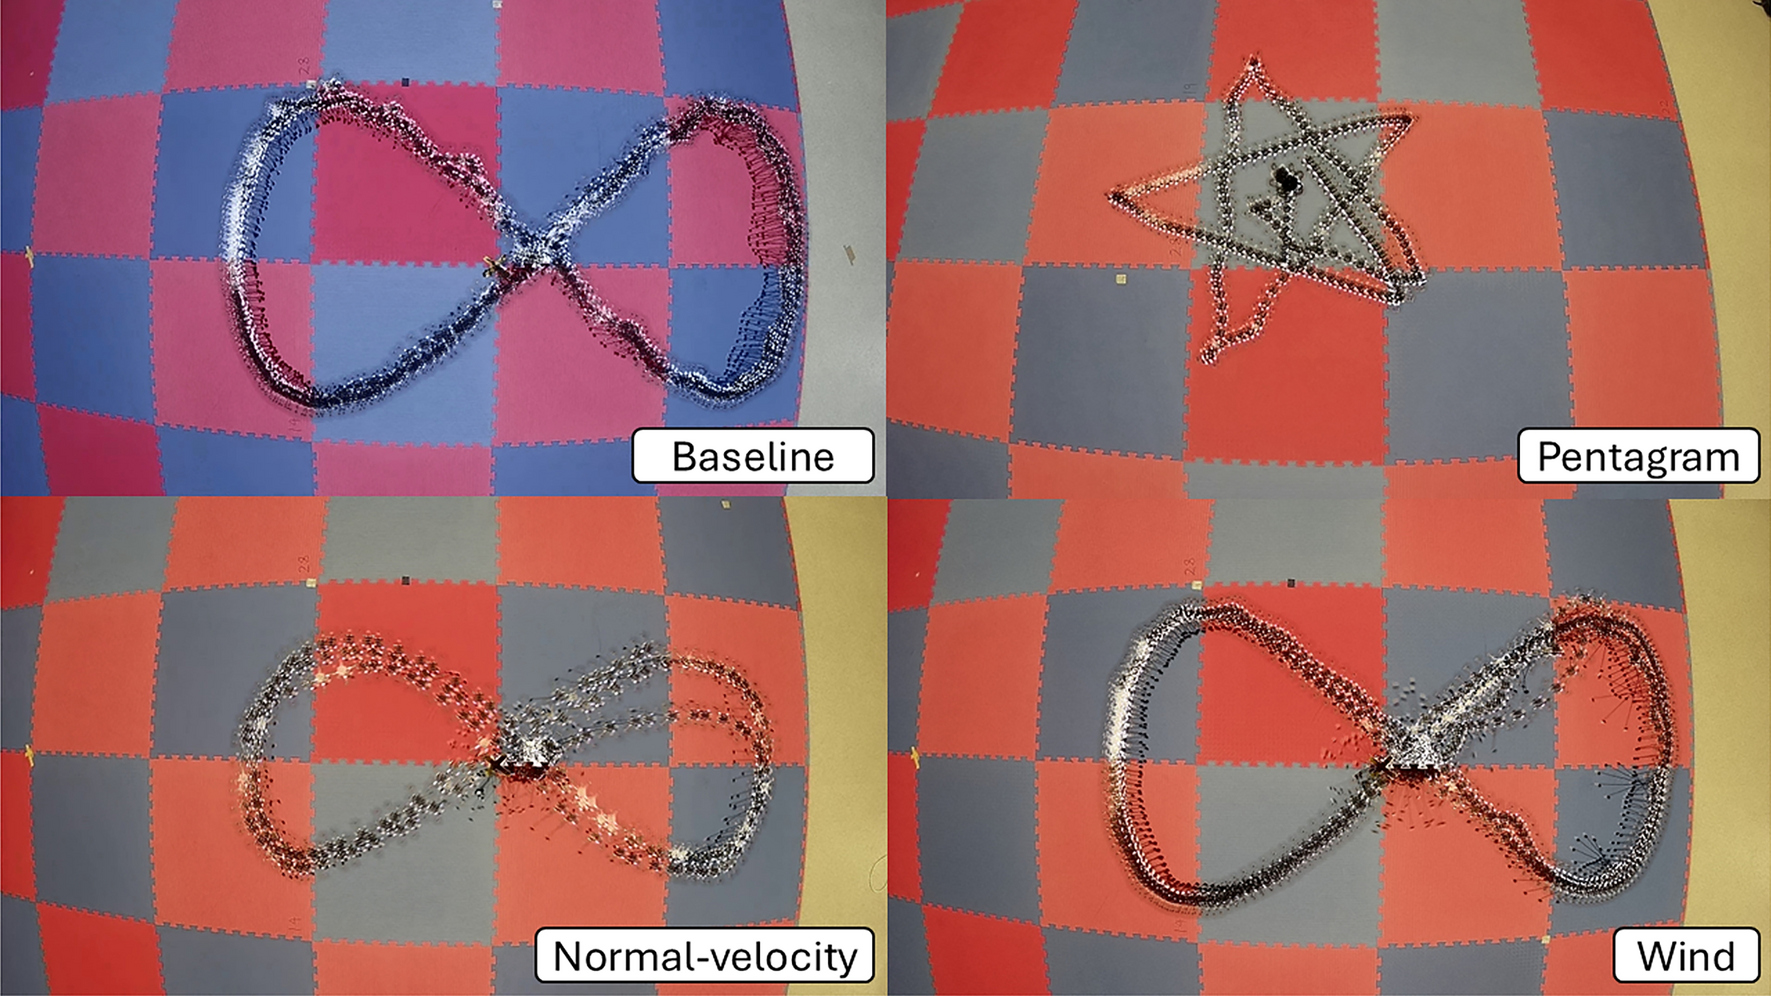
把同一个策略放进不同条件
作者使用PPO强化学习算法训练控制策略,并在Crazyflie 2.1无人机上进行吊载试验。主实验使用5克载荷,分为四种条件,每种5次,共20次真实飞行;仿真用于训练,本文下表所列结果来自实机评估。
这里的“固定”是指沿用同一套训练好的策略,不代表飞机动作固定不变。策略仍会根据当前位置、速度和参考路线产生不同控制输出。这与飞行中不断更新模型参数的在线学习,应当分开理解。
以下按论文表4整理载荷的平均欧氏距离误差(MED),由米换算为厘米。数值为每组5次试验的均值±标准差;误差比较的是载荷与目标在三维空间中的距离,不是任务成功率,也不是无人机机体自身的位置误差。
| 实验条件 | 主要变化 | 载荷MED(厘米) |
|---|---|---|
| 基线 | 低速双纽线轨迹,无风扰动 | 10.7±2.0 |
| 五角星轨迹 | 加入更尖锐的转向变化 | 13.6±2.0 |
| 提高参考速度 | 从0.5米/秒提高至1.0米/秒 | 17.3±2.0 |
| 横风扰动 | 固定风扇产生空间不均匀的横风 | 14.1±4.0 |
这些结果支持的结论是:在所测条件下,同一策略能够继续工作,但精度会随工况变化。以提速组为例,载荷平均误差比基线多6.6厘米;保持飞行稳定与载荷准确到位,需要分别检验。对精细放置任务而言,即使没有坠机,误差增加也可能影响任务是否达标。
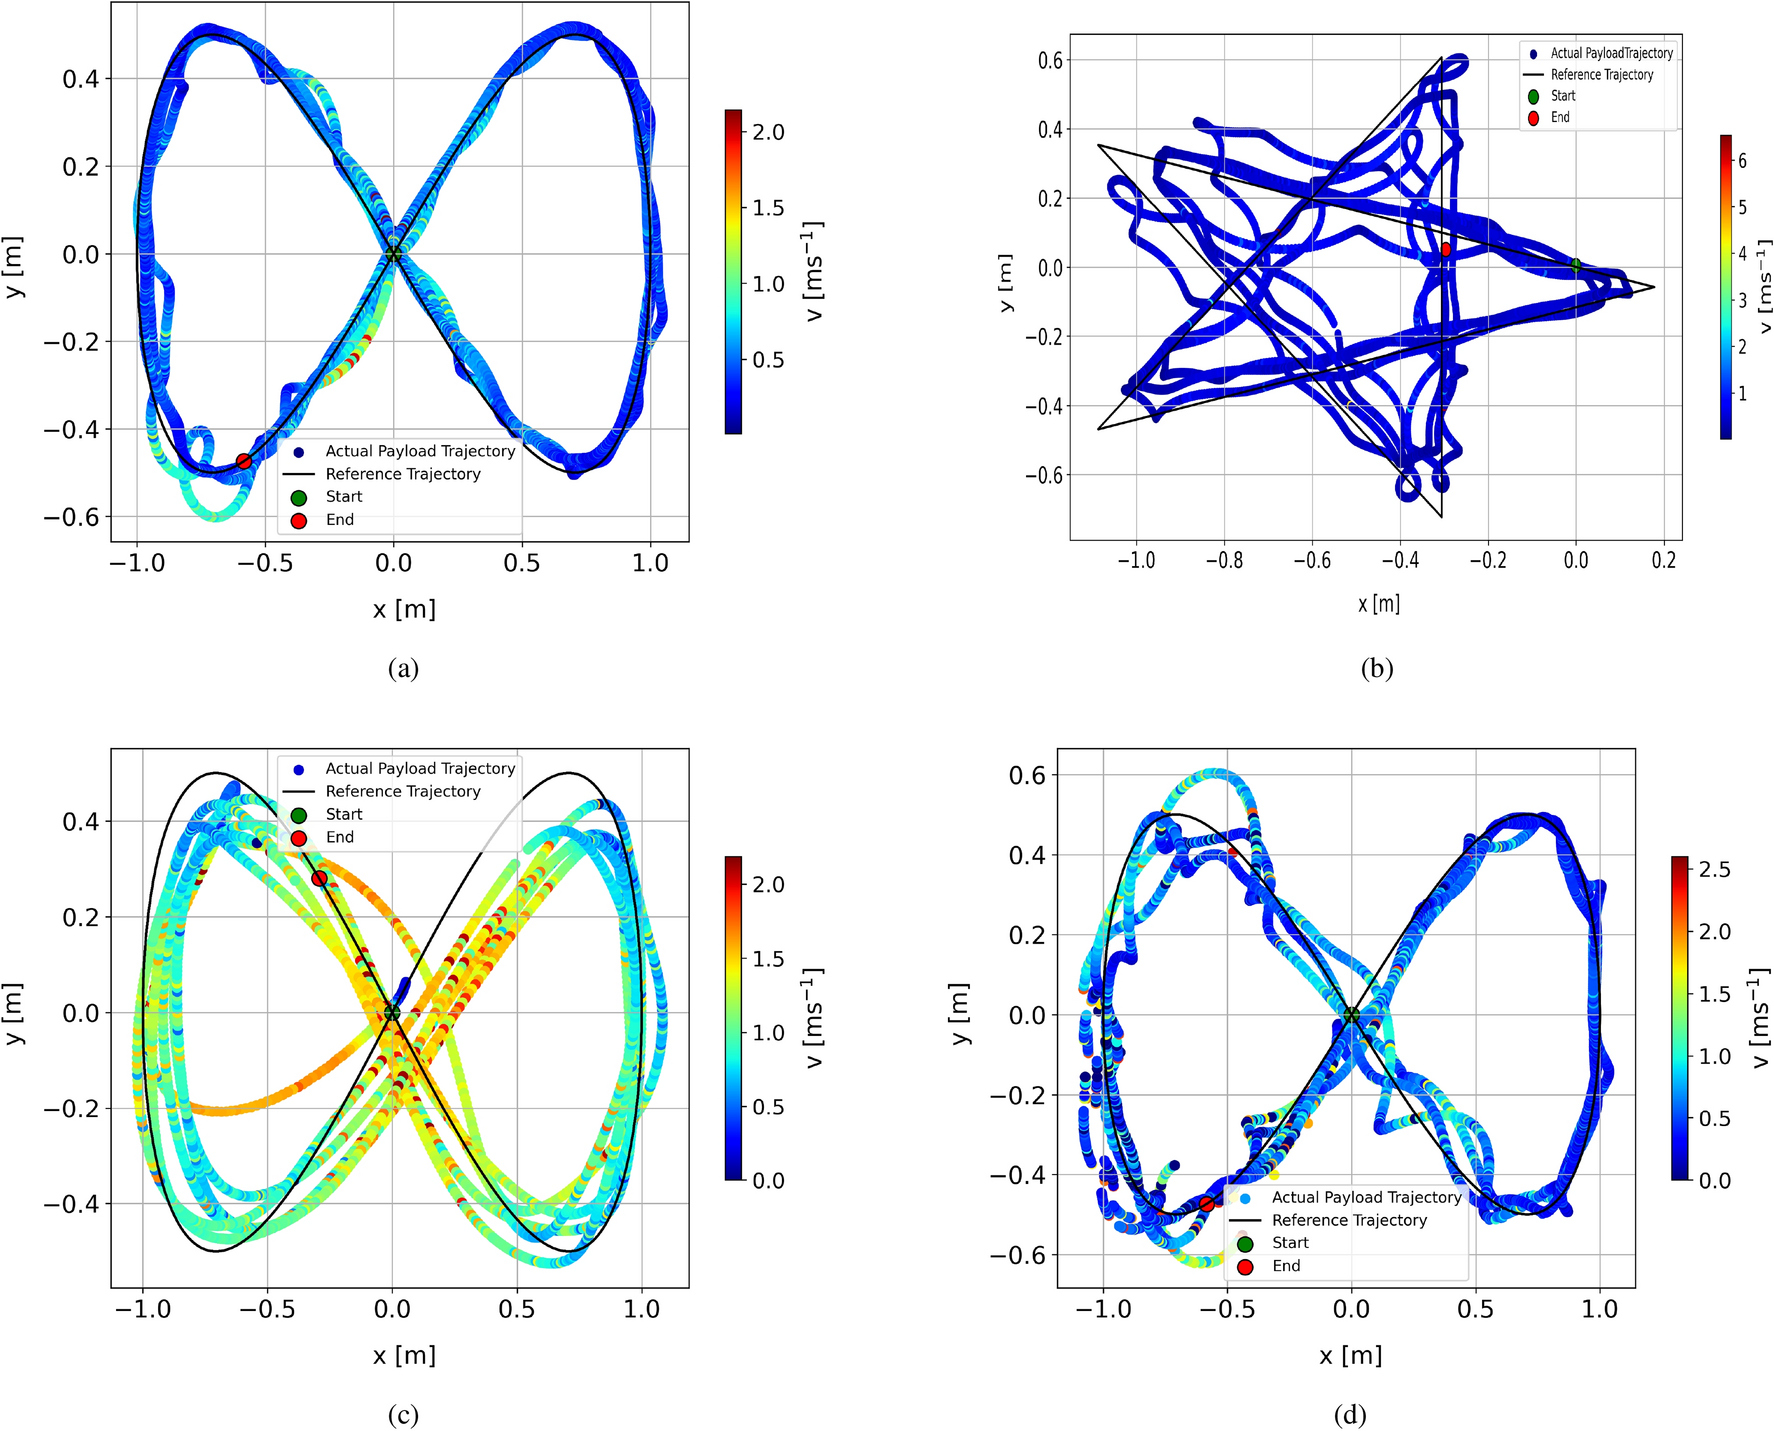
“1米/秒横风”不等于整段航程都在均匀风场中
方法部分说明,风扇固定在飞行场地边缘,约1.0米/秒来自固定测点的风速仪读数。无人机沿路线移动时,与风扇的相对位置不断变化,受到的气流也不相同。因此,这个数值应理解为该实验布置的条件描述,不能直接当作户外抗风等级。
这一区分会改变对数据的解读:横风组的平均误差,并不能说明所有位置、所有时刻都具有相同精度。若应用要求载荷不能超过某条安全边界,还需要查看偏差分布和极端情况,不能只用平均数作判断。
外部定位条件,是走向部署前的一道分界
实机试验使用VICON动作捕捉系统,以100赫兹采集无人机及载荷的位置等信息,并经无线链路发送控制指令。这说明结果是在特定感知与控制链路下获得的;它并没有验证无人机仅靠机载相机,就能在未知户外环境里完成同样任务。
从应用评估看,至少要把三个问题分别核实:定位数据丢失或延迟时策略会怎样反应;载荷质量、绳长或飞行平台改变后,性能是否仍然成立;任务容许的误差是多少,超过后如何停止或降级。这些是根据实验条件提出的部署检查方向,不是本文声称研究已经完成的功能。
作者也把跨不同飞行平台的应用列为后续方向。当前证据来自一个实验团队,期刊论文和早期预印本属于同一项研究,不能当作两份独立复现。主实验中未观察到灾难性失效,也不等于对更长时间、更大范围运行给出了安全保证。
相关阅读:Dragonfly首次飞行模拟:自主降落验证了什么?,可对照阅读地面模拟、实机实验与真实任务之间的证据差别。
资料来源与核验说明
- Karasahin、Wu与Kocer:Characterization of a fixed reinforcement learning policy for aerial robot with suspended payload under variable flight conditions,《Scientific Reports》16,34215,正式刊出日期2026年10月26日;页面未列具体发布时间及时区。本文核对方法、实机试验、讨论及图1、图2。
- 同一论文表4,随论文于2026年10月26日刊出;为本文误差数据来源,厘米数值由原表的米换算。
- Research Square早期预印本,2026年3月4日公开;用于确认研究此前已公开,不作为期刊结果的独立验证。
- CC BY 4.0许可。论文“Rights and permissions”明确图片默认纳入该许可;所选两图未见另行排除说明,本文保留作者、来源、许可链接及格式转换说明。
资料核验时间:2026年10月27日09:10(北京时间)。本文由小花儿AI使用AI辅助整理公开资料。