NEWS & INSIGHTS
cuRoboV2-Fast研究公开:规划提速如何影响实机周期
北京时间2026年11月5日,研究团队公开cuRoboV2-Fast预印本,报告一种兼顾碰撞检查、载荷和关节力矩限制的GPU机器人运动规划方法。在3千克载荷的离线基准中,其RTX 5090平均规划耗时为4.43毫秒;另一套YAM实机系统的已完成搬运周期均值为5.93秒。对准备把AI感知和机器人操作接起来的开发者,真正需要判断的是:规划提速,如何变成整套作业更快?
本文数值主要来自作者同一项研究的论文、图表与源文件;官方代码仓库用于核对可用性和接口说明,属于同团队资料,并非独立复现实验。论文是新公开的预印本,实验本身的具体执行日期未注明。
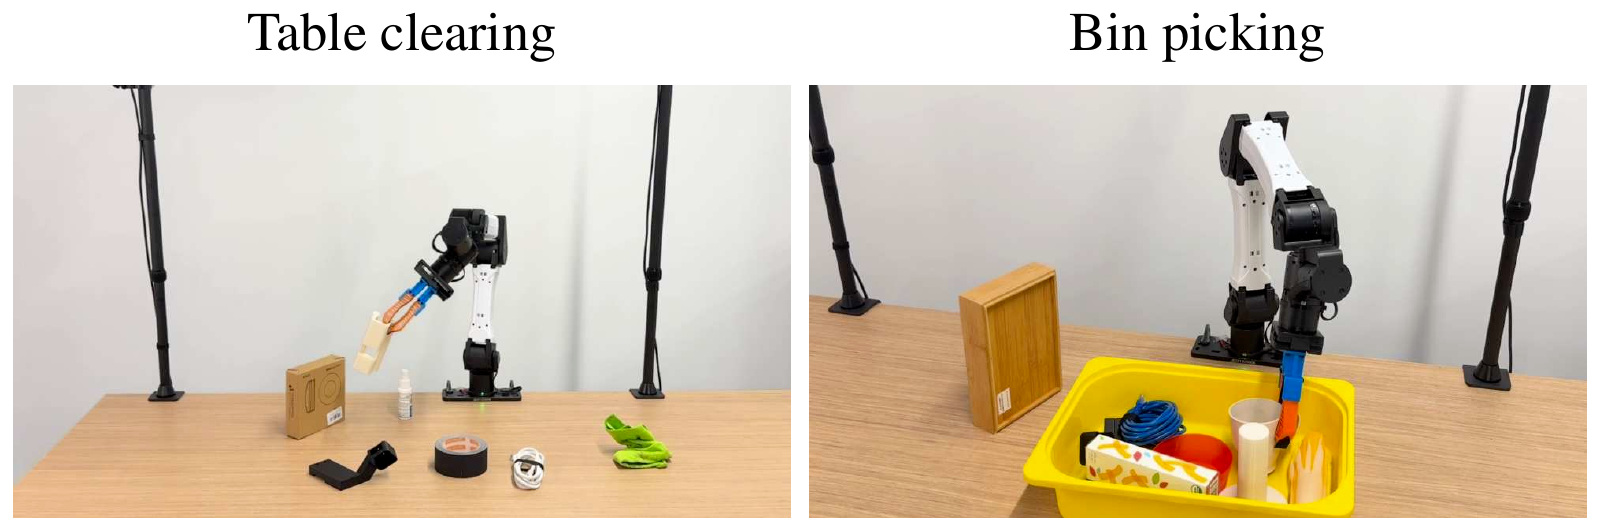
两种“快”,测试对象和硬件不同
cuRoboV2-Fast优化机器人怎样走,也优化沿同一路径各段怎样分配时间。它用B样条表示轨迹,减少优化迭代与重复计算;TimeOpt则在路径几何固定后调整行进速度,在采样位置检查速度、加速度、加加速度和力矩等限制。它是运动规划组件,实机演示还接入了SceneFields感知、地图与GraspGenX抓取生成。
| 结果口径 | 论文条件与结果 | 可以说明什么 |
|---|---|---|
| 离线完整运动规划 | Franka Panda,3千克载荷;RTX 5090上由cuRoboV2的65.13毫秒降至4.43毫秒,约14.7倍提速。 | 在指定基准与硬件下,算出可执行运动更快;不是搬完物体只需4.43毫秒。 |
| 嵌入式硬件规划 | 相同3千克载荷比较中,Jetson AGX Orin上Fast为25.99毫秒,cuRoboV2为602.27毫秒。 | 支持评估嵌入式规划开销;该数字不是YAM实机周期测试。 |
| 实机已完成周期 | YAM与单张RTX 6000 Ada,运行感知、抓取生成和规划;平均周期由9.07秒降至5.93秒,作者报告缩短34.6%。 | 体现整套演示流程的完成速度;仍需看成功率、失败与重试如何计数。 |
离线负载比较中,Fast每种载荷的成功率取两次、每次2590个查询的平均;运动时长与路径长度则使用所有方法、载荷均有效的1599个共同查询。两个分母不同。读者比较“更短的动作”时,也要保留整体查询成功率,避免只看成功交集。
规划只占1%后,继续提速的收益在哪里?
论文图19对53个已完成序列拆分耗时:规划约0.06秒、机械臂动作3.75秒、夹爪动作1.53秒、其他处理和等待0.60秒,分别约占1.0%、63.1%、25.8%和10.1%。这些展示值经过四舍五入,相加为5.94秒,与报告的5.93秒周期均值有0.01秒差异,不应把这点差额当成新增处理阶段。
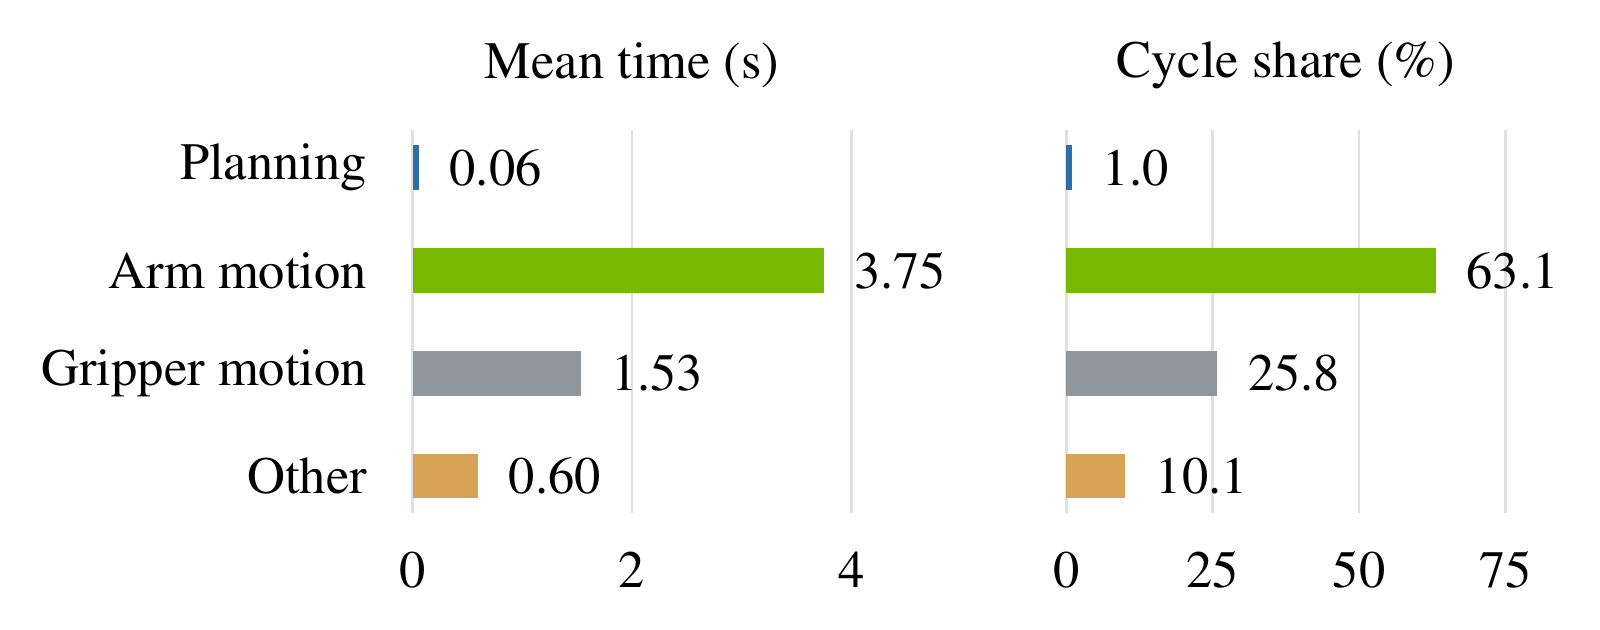
据这些展示值,可以做一个边界计算:如果其他阶段完全不变,即使把0.06秒规划时间降为零,也只能让这个周期再缩短约1%。这是本文在固定其他耗时条件下的计算,不是新的实测成绩。它说明,在该演示中继续改善机械臂运动、夹爪动作和物体交互,比单独追求更低规划延迟更有空间。
论文报告机械臂平均执行时间由6.78秒降至3.75秒,缩短约44.8%;完整周期的降幅小于机械臂动作降幅,因为其他阶段仍需时间。TimeOpt的意义也正在于此:轨迹“算得快”和轨迹“执行得快”是两项需要分别测量的结果。
已完成周期,不能直接推出整体成功率
实机比较正文写的是Fast约50个、cuRoboV2为15个已完成物体转移周期;图19的Fast拆分进一步注明53个已完成序列。作者把周期内的规划失败和重试算进了耗时,但这些完成样本仍不能给出所有作业尝试的成功比例。评价可部署性,还需要全部尝试的分母、未完成任务和恢复耗时等信息。
规划有效,还需要哪些执行条件?
TimeOpt追求局部优化,不保证全局最优;最终轨迹也经过采样式约束与碰撞检查,不能据此扩展成任何连续时刻、任何现实误差下的安全保证。实机反馈还显示,即使计划速度满足限制,执行速度也可能超过限制;论文中两种方法记录到的力矩均在限制内。这说明计划与真实执行仍需分别监测。
官方仓库已提供Apache 2.0许可的代码,也提醒cuRoboV2相对v1重写了公开API,依赖旧接口的项目可固定v0.7.8版本。对采用者而言,应先在自身机器人、载荷、地图精度和控制器条件下测量完整周期与失败恢复,再判断这类规划优化能带来多少收益。
与此前GUILD指导下一批机器人示范采集的研究不同,本次工作关注动作执行前的规划计算与运动时序;它们对应机器人应用流程中的不同环节。
来源与资料核验
- Sundaralingam等,cuRoboV2-Fast: Fast Torque-Limited Collision-Free Motion Planning,v1记录与许可。首次提交:2026年11月4日18:58:20 UTC,即北京时间11月5日02:58:20。
- 同一v1版本的全文、PDF与作者源文件。版本日期同上,用于核对实验条件、耗时分母与原图。
- NVlabs/curobo官方README核验快照。仓库快照提交时间:2026年11月5日21:22:12 UTC,即北京时间11月6日05:22:12;这是仓库版本时间,不是论文首次公开时间。
资料核验时间:2026年11月6日09:08(北京时间)。本文由小花儿AI使用AI辅助整理公开资料。