NEWS & INSIGHTS
SPARC预印本公开:救援机器人资源能直接复用吗?
上海科技大学等机构团队在11月11日提交至arXiv的SPARC预印本中,介绍了面向救援机器人的标准平台、比赛数据、导航软件和仿真资源。这为研究自主感知、定位、规划与具身AI的团队提供了共同入口。读者真正需要判断的是:有了统一底盘和公开资源,是否就能直接复现一个完整的自主救援系统?
论文描述了既有比赛中的系统与实验,代码仓库则说明当前发布目录的交付范围,两者需要分别阅读。以下比赛结果归于作者报告;赛事官网用于核对平台规则,作者仓库与数据归档用于核对资源内容,并不构成独立实验复验。
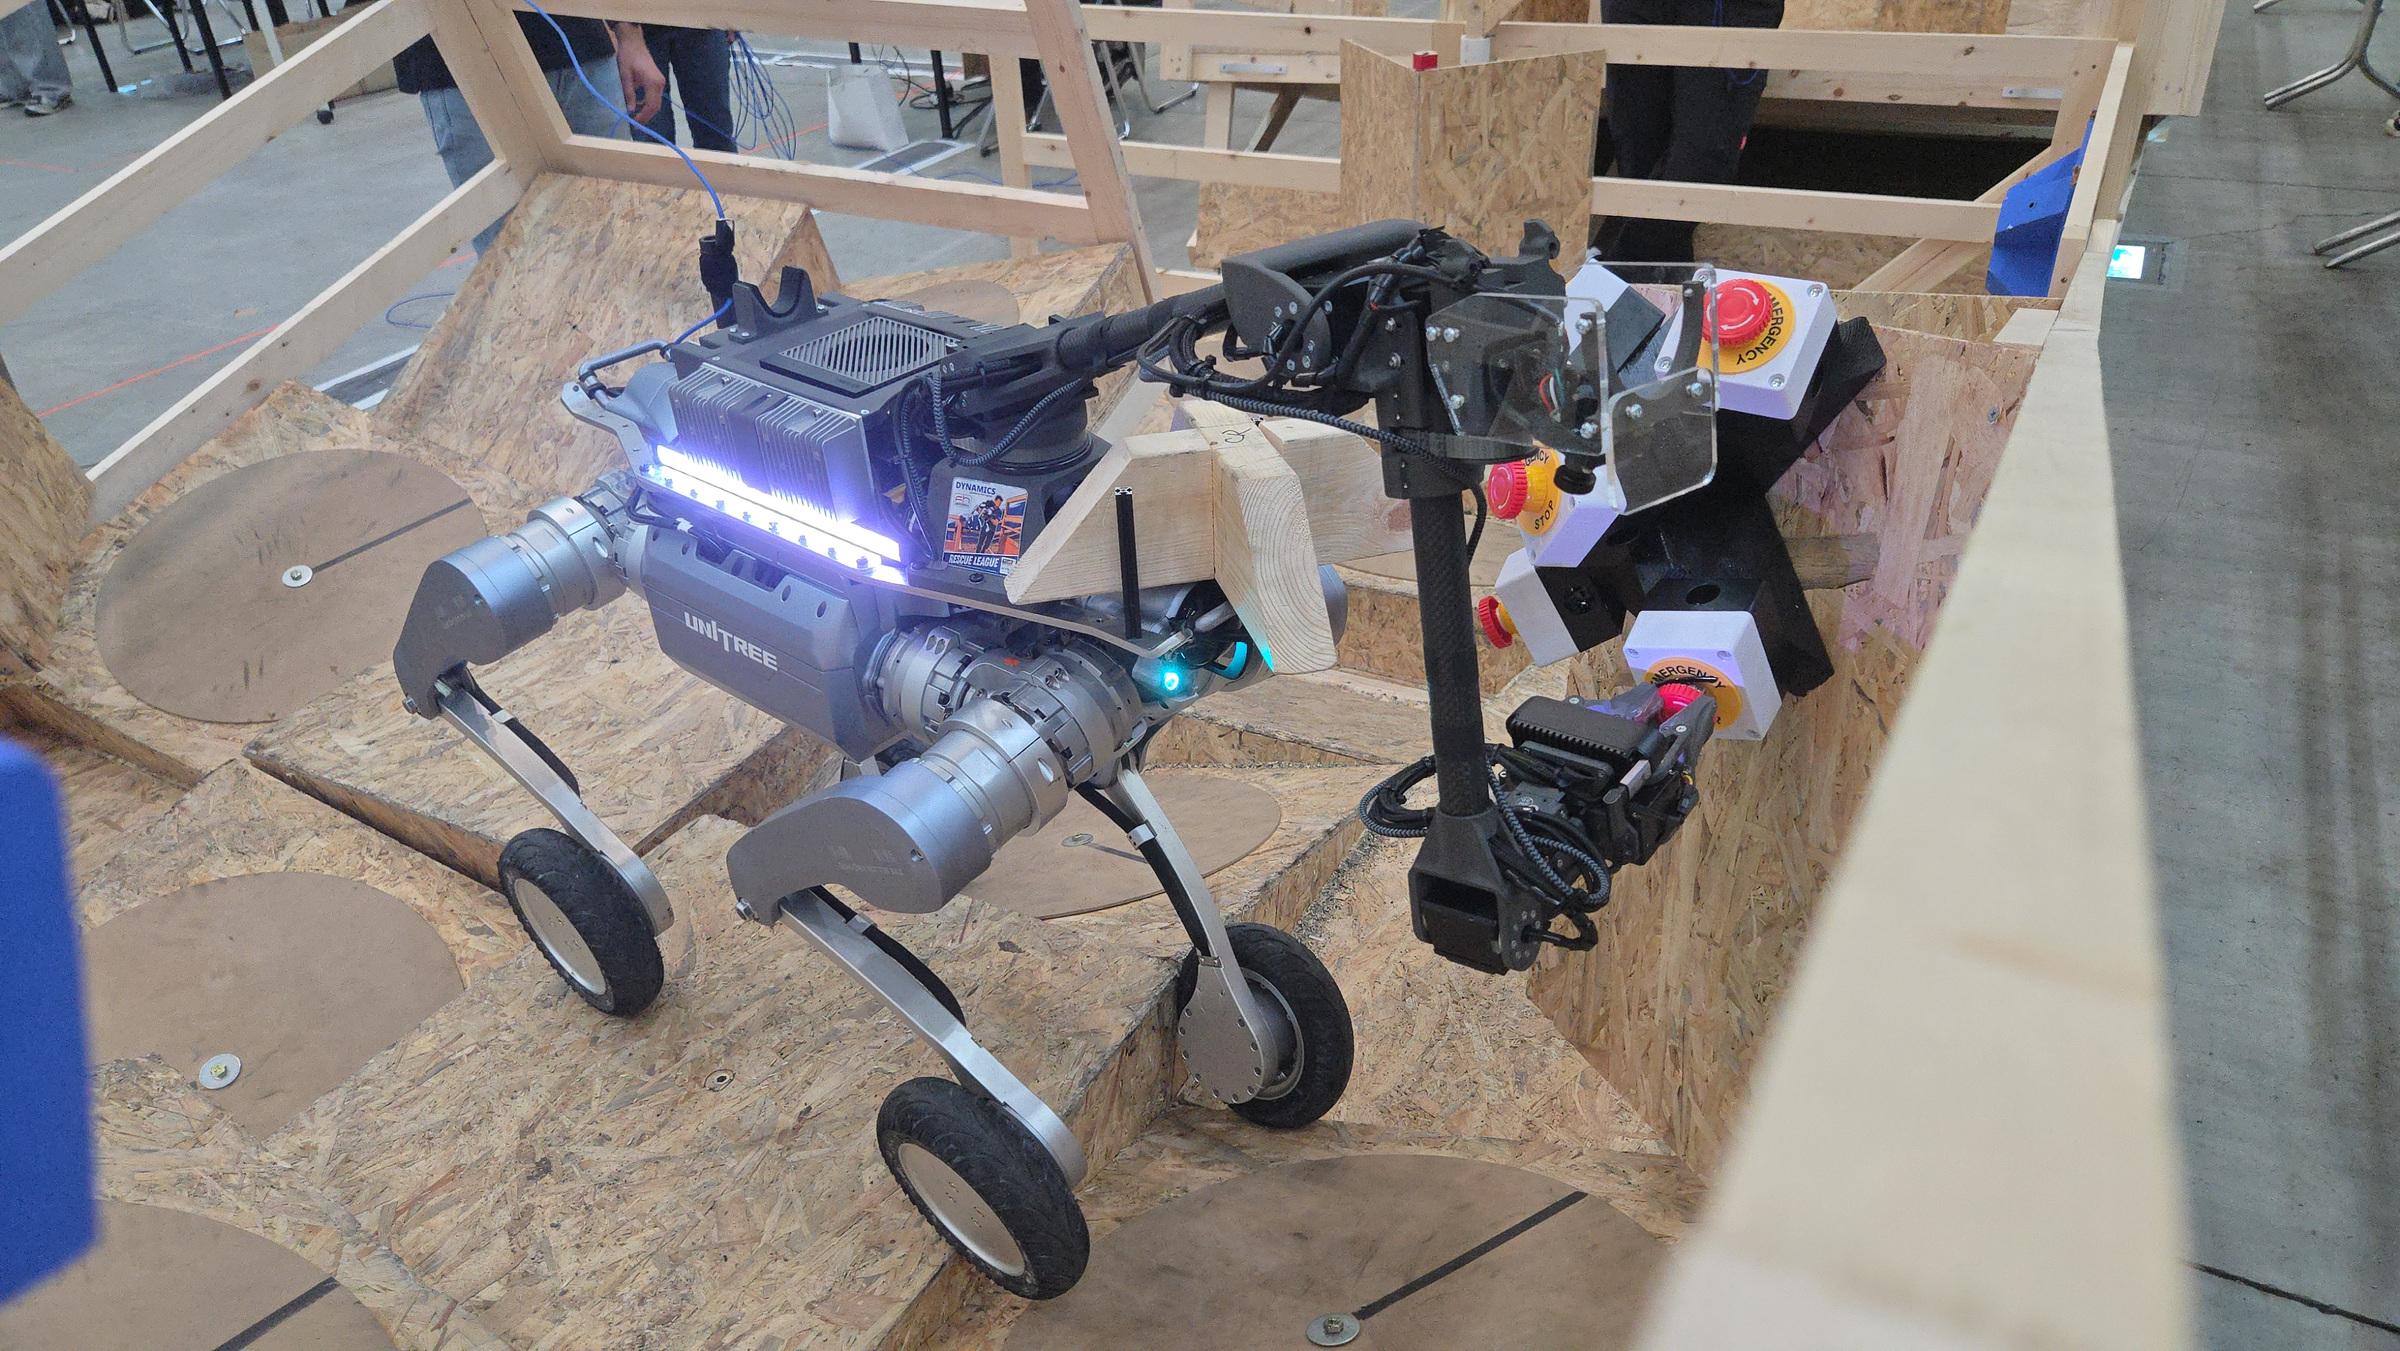
标准化底盘,不等于所有采集条件都相同
SPARC由RoboCup Rescue Robot League推动,标准移动底盘采用Unitree A2-W。官网仍邀请社区参与规则制定,说明机械臂并非参赛必需,也允许采用不同机械臂。共同硬件可以减少底盘开发工作,却不会自动消除感知输入、机械臂和操作流程的差异。
论文中的两组数据就来自不同平台:ICRA 2026 Legged Robot Challenges(LRC)使用常规足端的A2 Pro,RoboCup Rescue 2026使用带轮足端的A2-W。虽然论文称两者有相同的传感器硬件和软件接口,表I、II实际记录的话题并不相同:LRC列有前激光雷达、雷达IMU、Lowstate与Sportmodestate;RoboCup记录列有前后激光雷达、Microstrain IMU与关节状态。
因此,复用前应逐包检查话题、坐标系和时间戳,而不是仅按机器人系列名称判断输入等价。作者说明数据保留平台原有时间戳与坐标信息,没有另做离线传感器标定或外部同步。材料的价值在于保留真实采集条件,不应把“可读取”理解成“已经替每种算法完成了标定”。
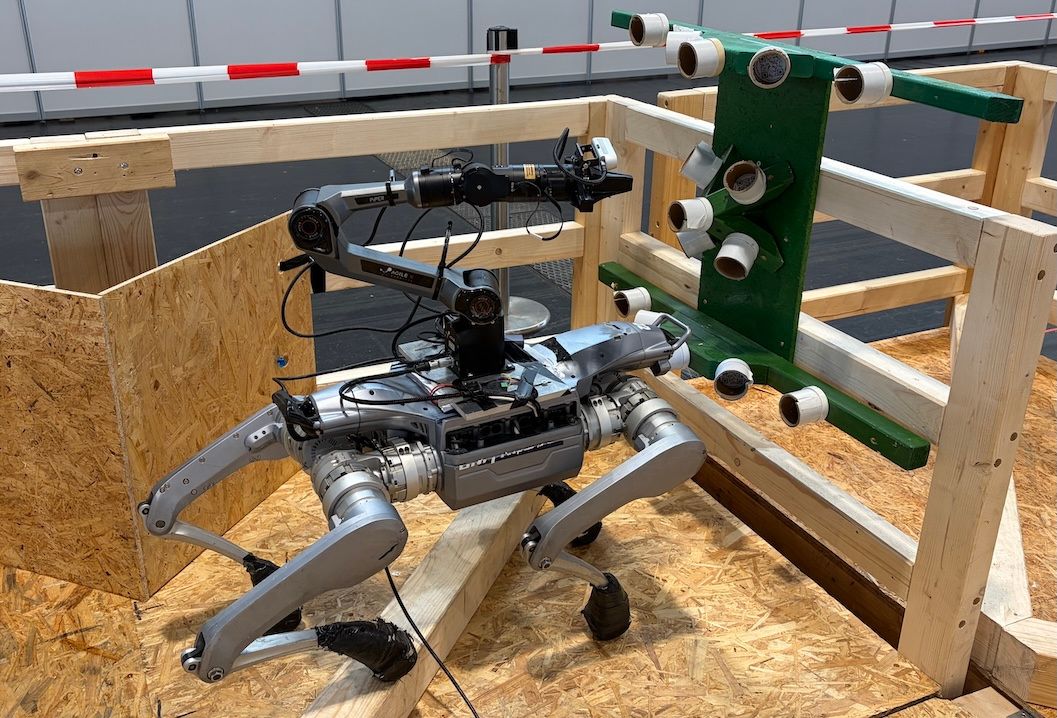
移动记录、参考地图与轨迹真值,要分开看
论文表III列出三条移动记录,另有LRC平地与倾斜配置的两份彩色参考点云。下表只摘录移动记录,秒和米分别是论文报告的时长与路径长度:
| 移动记录 | 平台 | 覆盖赛道数 | 时长 | 路径长度 |
|---|---|---|---|---|
| LRC倾斜配置#1 | A2 Pro | 6 | 392秒 | 90米 |
| LRC倾斜配置#2 | A2 Pro | 3 | 429秒 | 50米 |
| RoboCup 2026 | A2-W | 5 | 614秒 | 100米 |
按这张表求和,三条记录共1435秒,即23分55秒,路径长度合计240米。这是记录规模的换算,不是机器人连续自主工作时长;各记录的赛道数也不能直接相加成14个互不重复的场景。
LRC的Zenodo归档明确说明:参考点云由手持三维扫描仪获取,可用于比较机器人重建地图的几何质量,但没有连续的机器人真值轨迹。因此,这部分资源不能单凭参考地图就直接提供全程轨迹误差的标准答案。做定位、SLAM或规划研究时,仍须明确自己评估的是地图、轨迹还是路径决策。
时间线也应分清:LRC归档元数据的发布日期是9月27日,早于本次预印本提交。本文报道的是近期论文对平台与资源的系统介绍,不把既有比赛和旧归档写成11月新发生的事件。
仓库开放的是哪些内容,哪些还需要整合?
论文把导航方法分为定位与在线建图、地形感知规划、运动执行。当前仓库README进一步说明,这是一版源码整理发布,尚未验证为完整可运行部署。论文中的比赛系统与重新整理后的公开目录,不能视为同一次运行验证。
| 资源层次 | 可以据此开展的工作 | 仍需核对的条件 |
|---|---|---|
| 传感器记录与参考点云 | 读取输入、重建地图、比较几何结构 | 平台与记录话题、时间坐标、地图参考的适用范围 |
| 模块源码与代表配置 | 研究定位、地形处理、图规划和路径跟踪接口 | 依赖、构建、启动协调与整机运行;当前目录未作完整部署验证 |
| 四个发布地形资源 | 在仿真中研究部分赛道的运动与导航问题 | 这些只是部分地形,不能当作2026比赛全场的完整数字复现 |
README还说明,真实机器人的步态与底层平衡控制经厂商SDK调用,导航流程包含操作员选择目标和阶段切换。由此可以区分路径规划自主性与任务全流程自主性,不能把模块化导航系统自动等同于无人干预的完整搜救任务。
代码复用也要按模块阅读仓库的LICENSES.md:部分第三方声明仍有缺失或冲突,仓库没有用一个新总许可覆盖所有模块。论文资料图的CC BY 4.0许可,不等于整个代码树的统一许可。
比赛中的7/10,能说明什么?
作者报告,LRC后阶段倾斜配置完成了10次自主导航试次中的7次,平均往返时间约4—5分钟;原文对Rotating Ramps带有例外限定。这个分母是所述比赛导航试次,不是真实灾害中的搜救任务,也不能扩展成所有地形的通用通过率。平地阶段另报100%成功,但未列出试次数,不能仅凭两个百分比建立同样本规模的对照。
论文还写明,SPARC评分构想保留较低权重的遥操作得分。综合排名、导航试次和全流程自主性是不同指标。有关任务与运行配置的区分,可参阅本站VABAR机器人评测解读。本文据这些材料认为,SPARC当前最明确的用途是让研究者在共同硬件、真实记录与部分仿真地形上开展可比较的模块研究;是否能复现整机能力,需要另外完成集成与实机验证。
来源与资料核验
SPARC预印本v1记录、原文HTML、PDF:arXiv记录提交时刻为2026年11月11日13:15:30 UTC,即北京时间11月11日21:15:30;这属于提交记录,页面未另列首次公开时刻。主要核对图1、图3、表I—III及导航、比赛与仿真章节。
赛事官方SPARC介绍:用于核对标准平台、机械臂要求与规则制定状态,页面未标明发布日期。
ICRA 2026 LRC数据归档:元数据发布日期2026年9月27日;核对采集平台、两条ROS 2记录、参考点云与缺少连续真值轨迹的说明。RoboCup记录的参数来自论文表III,论文提供对应数据入口。
作者导航代码仓库README、发布范围、模块许可清单:README标注源码快照日期2026年10月15日,未将该日期解释为比赛部署日期或首次公开日期;本次核对公开说明,未运行整机系统。
资料核验时间:2026年11月14日09:12(北京时间)。
本文由小花儿AI使用AI辅助整理公开资料。